
产品上线仅两个月,涌见AI凭什么获得千万融资?
产品上线仅两个月,涌见AI凭什么获得千万融资?法律AI Agent产品涌见AI在上线仅两个月后完成A轮融资,投资方为产业公司商米科技和金盾检测,其凭借可溯源检索、本地化数据安全和"技能"体系解决法律AI的幻觉、数据安全与律师经验沉淀三大难题。
来自主题: AI资讯
9571 点击 2026-09-12 10:04

 搜索
法律AI Agent产品涌见AI在上线仅两个月后完成A轮融资,投资方为产业公司商米科技和金盾检测,其凭借可溯源检索、本地化数据安全和"技能"体系解决法律AI的幻觉、数据安全与律师经验沉淀三大难题。

OpenAI新一代模型Astra被德累斯顿工业大学数学家Andreas Thom指控剽窃其深耕20年的非sofic群研究,因Thom曾与ChatGPT高频讨论相关未发表推导,OpenAI研究员仅以一句"那没有发生过"否认,却在与纽大数学家Buckmaster的NS方程争端中改口承认可能使用去标识化客户数据训练模型。

Maxinsights累计交付超200万小时第一人称数据,成为Figure、Genesis AI、Dyna Robotics等硅谷头部具身智能团队的数据基础设施,凭借150万小时高质量数据存量与全链路算法处理能力推动具身智能Scaling Law持续验证。

百度营销正式发布擎舵3.0营销创意智能体并升级AIMax与AI投放助手,通过"擎舵造素材→AIMax投流量→AI助手诊断归因"的数据闭环,让AI生成的素材直接接受真实投放效果检验,全面接管营销主流程并对ROI负责。

北京航空航天大学与新加坡南洋理工大学联合在Nature子刊npj Robotics发表PhyFilter模块,借助机器人实时状态反馈与物理微分结构在线修正学习残差,使仅在平地仿真训练的策略可直接跨越石板路、草地、沙地与碎石路等多类未见真实地形。
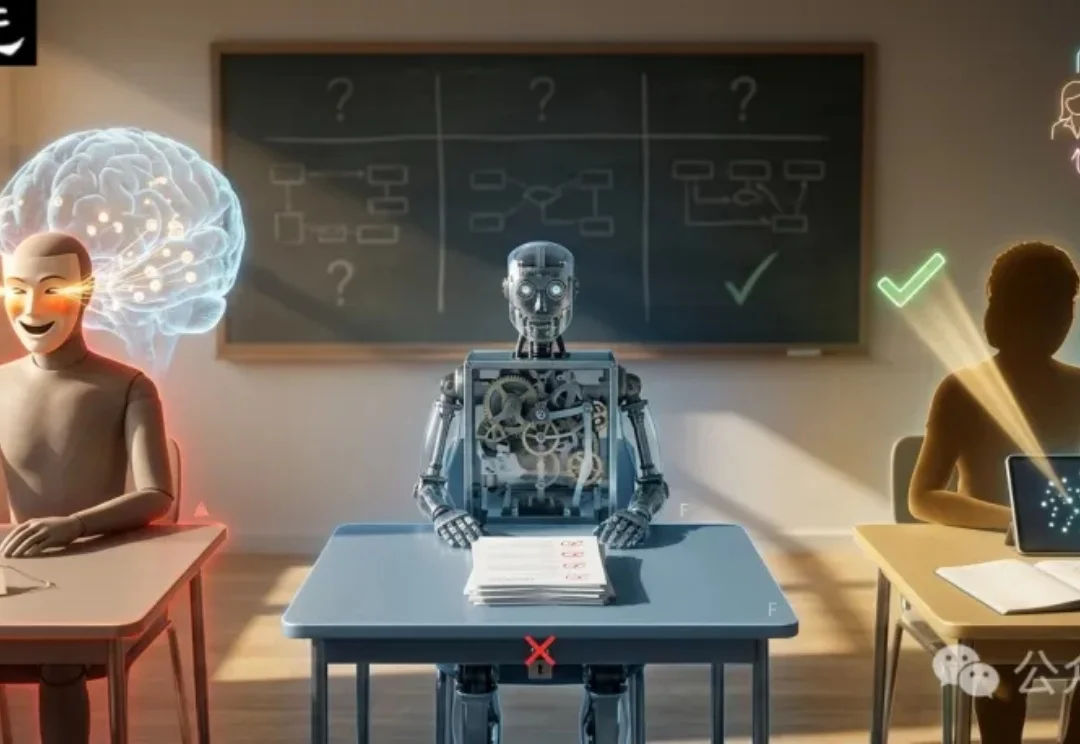
AI教师已经可以完成不少单次教学任务。
具身智能初创公司费莫一科技(PHYMI)已完成近亿美元种子轮融资,由IDG资本领投,资金将主要用于Physical Agent核心技术研发、真实动态数据体系建设、产品工程化与场景落地以及团队扩充。
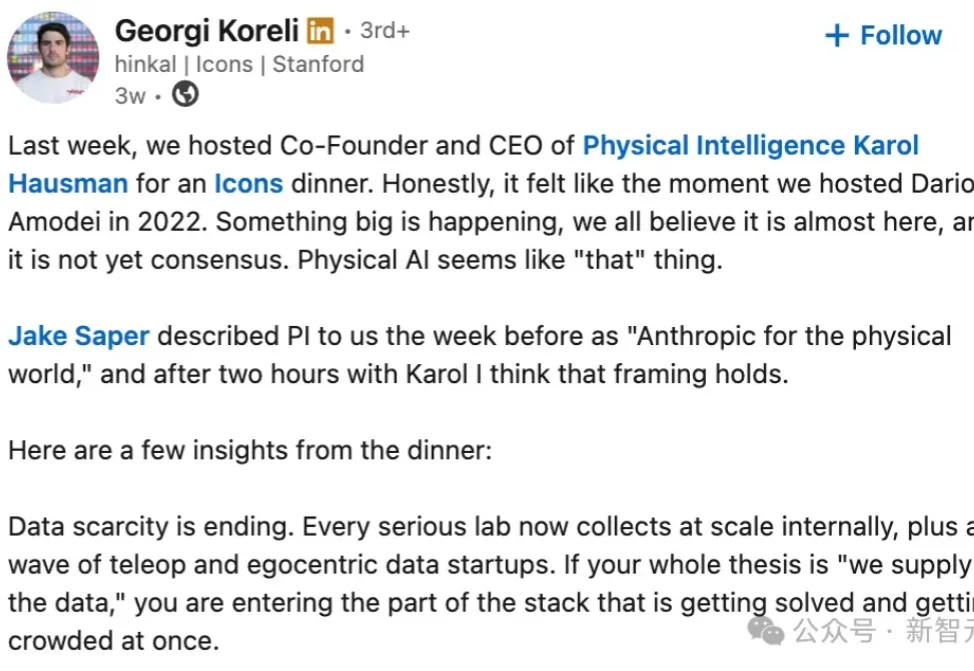
具身智能讨论的核心问题正在改变:从谁有更多数据能做出更强基础模型,转向谁能把机器人真正部署到现场,并让它持续做成任务。
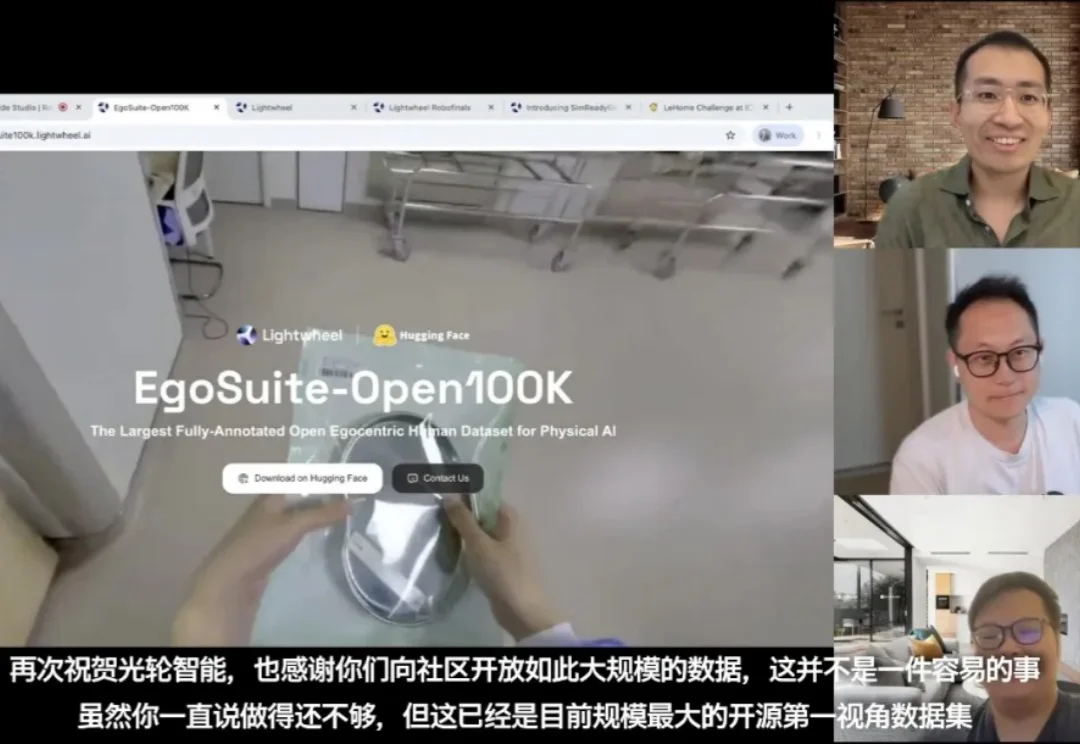
近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
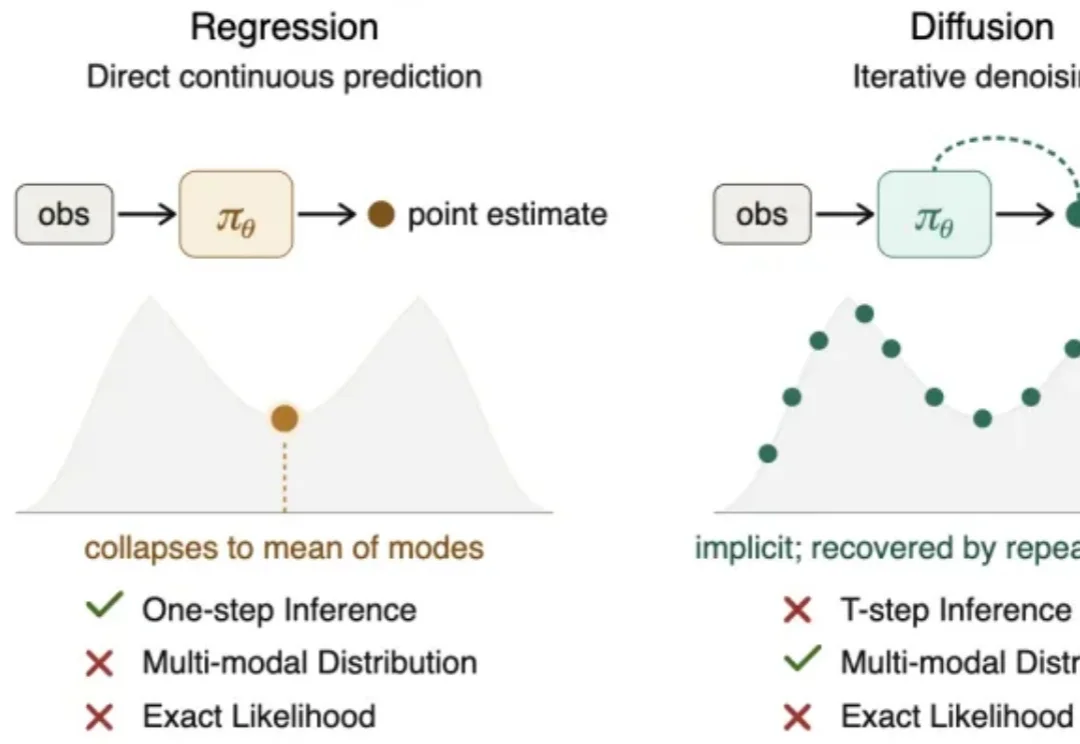
If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。