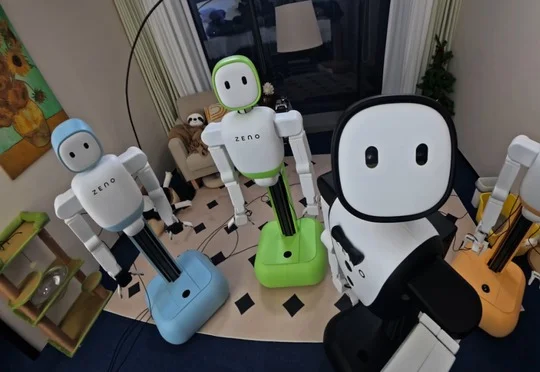
机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型
机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
来自主题: AI资讯
8287 点击 2026-09-07 16:45

 搜索
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
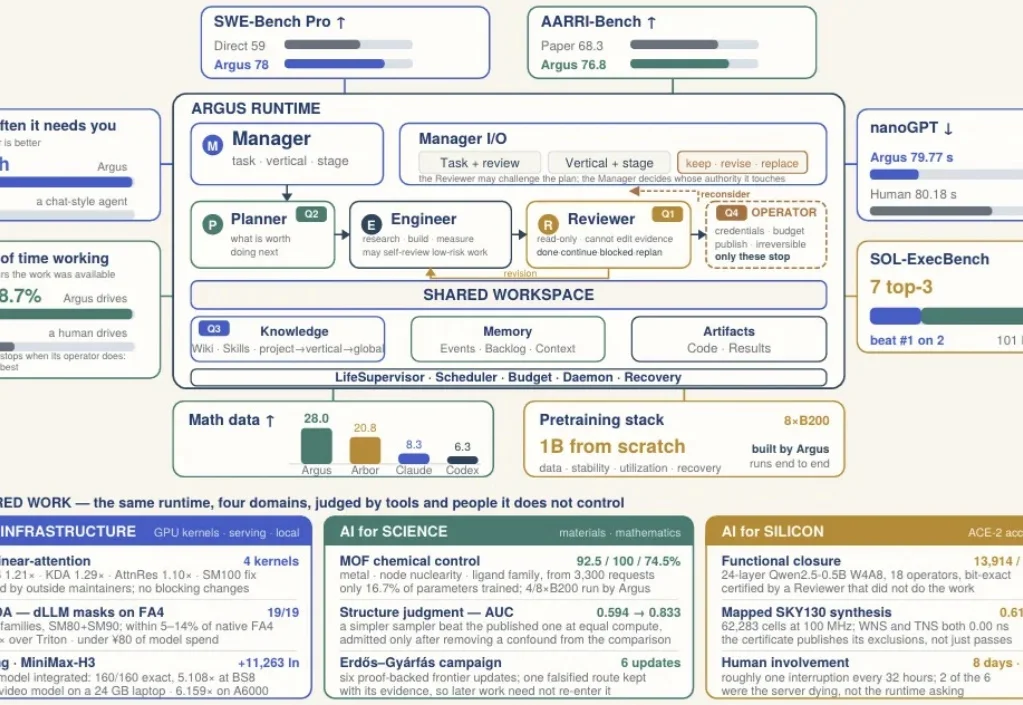
从「会执行」到「会掌舵」,长程 Agent 还缺什么?
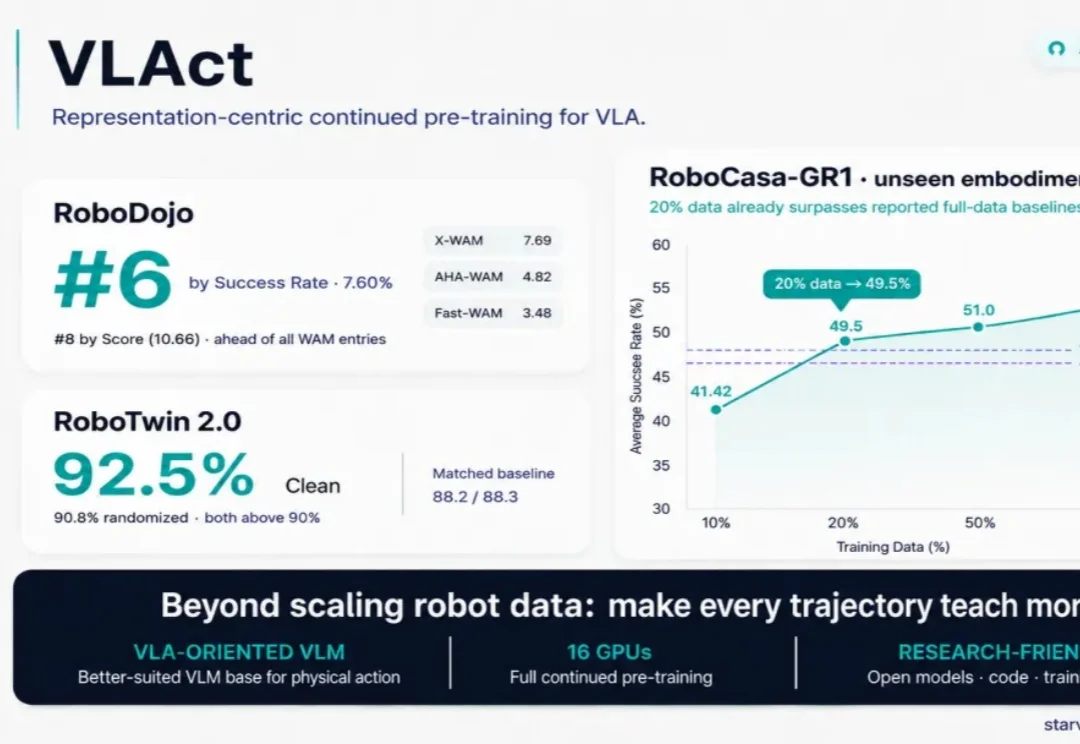
机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?
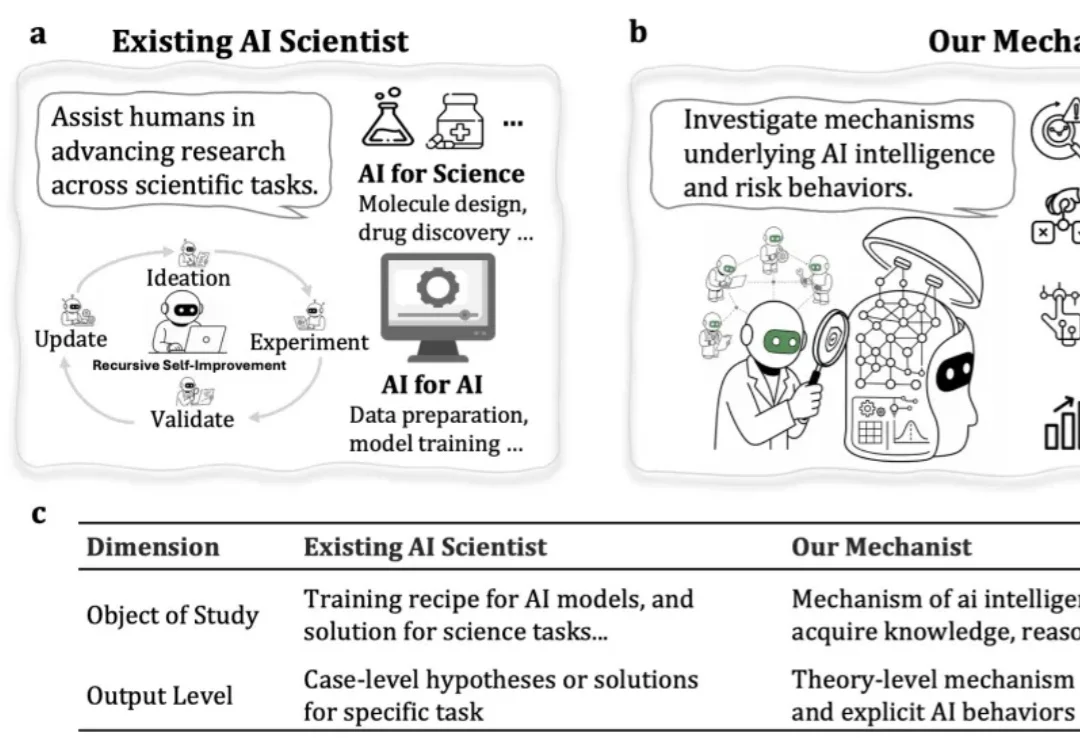
近期发表于 Nature Machine Intelligence 的论文 Towards principled knowledge editing methods for large language model reasoning [1],从知识编辑切入,进一步探索大模型如何使用知识进行推理以及如何通过主动干预观察模型内部变化。
OpenAI这次真狠,GPT-6用起来有一种2023年GPT-4的感觉。
谷歌Antigravity团队公布Teamwork多智能体编排框架成果,轻量级Gemini 3.7 Flash复现了Gemini 3.1 Pro解出的3道博士级数学难题,并从零构建RISC-V CPU模拟器、改进Eigen和ParlayHash开源库代码,证明小模型通过制度化博弈编排也能完成顶尖科研与工程任务。
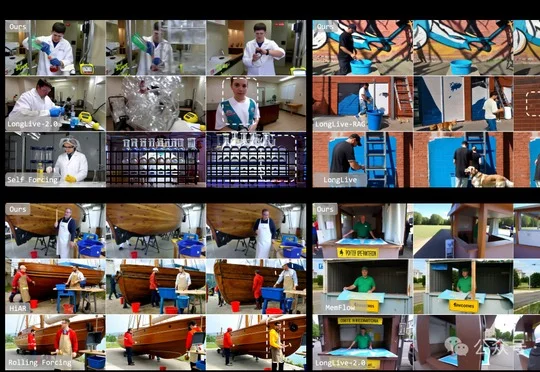
浙大与港大团队开源轻量化记忆路由器LayerRecall,通过选择性检索历史记忆并仅注入对长程信息敏感的特定DiT层,解决长视频生成中角色离场再返回时身份与属性丢失的问题,在MemoBench和MovieBench评测中取得Overall第一,且约6.6MB的路由权重可零再训练迁移至其他视频生成骨干。
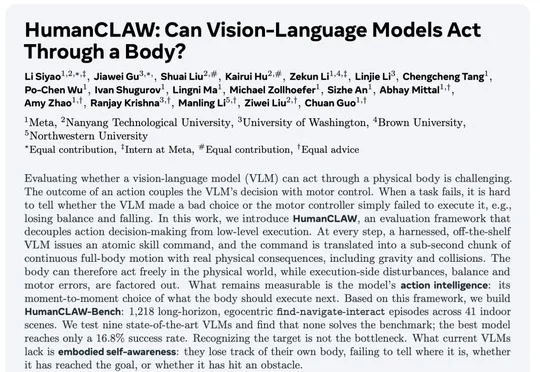
Meta联合南洋理工大学等多所高校全开源HumanCLAW基准,将高层行动决策与低层运动控制分离以单独测量视觉语言模型的行动智能,九个前沿模型完整交互成功率仅16.8%,揭示出当前基础模型缺乏持续维护自身身体状态估计的具身自我感知缺口。
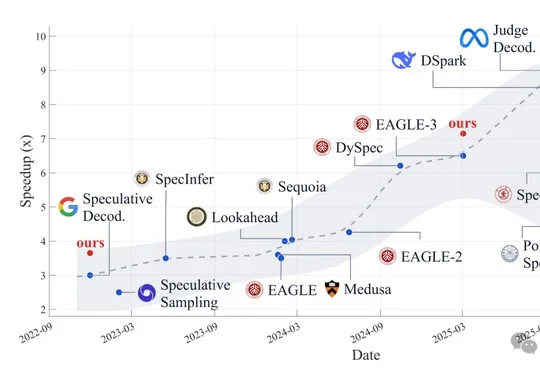
北航、清华、港大、北大联合团队提出近似投机解码(ASD),作为即插即用的验证器模块,在严格预算内接受极少数低遗憾分歧字并复用大模型已算好的后缀,免训练地挂载于DSpark、EAGLE3、Medusa等主流投机解码算法,吞吐最高提升15.26%。
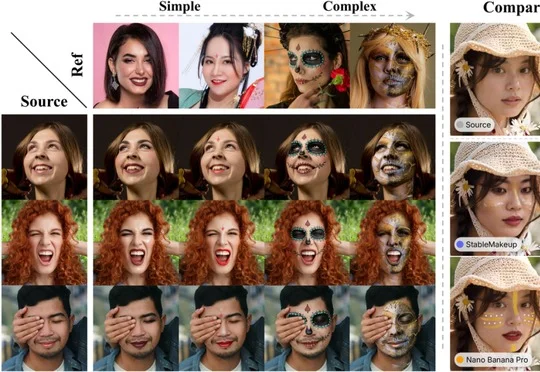
ECCV 2026论文ART由vivo BlueImage Lab联合哈工大与南大提出,通过将真实参考图作为可微分监督信号的两阶段训练框架,突破了复杂妆容迁移中的伪目标天花板,同步发布了首个2K分辨率妆容数据集MF2K。