AI资讯新闻榜单内容搜索-BoT

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: BoT
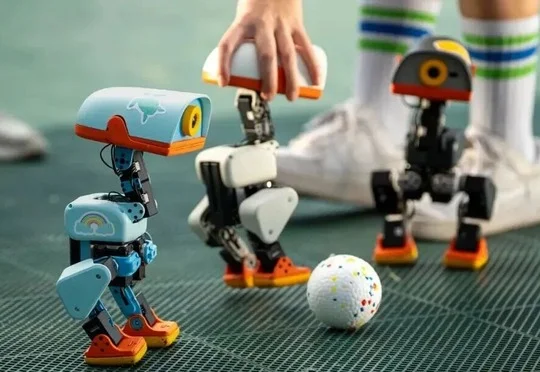
Microduck 爆火之后,我们和它背后的制造团队聊了聊 AI 时代的硬件创业

Microduck 爆火之后,我们和它背后的制造团队聊了聊 AI 时代的硬件创业

Microduck 爆火之后,我们和它背后的制造团队聊了聊 AI 时代的硬件创业

售价399美元的机器鸭Microduck由Hugging Face旗下Pollen Robotics设计、深圳Seeed Studio(矽递科技)制造,5天预售破万台、订单额超500万美元;Seeed Studio创始人潘昊在对话中分享了AI时代硬件创业的变迁,强调创业者应聚焦于产品定义和供应链之外的价值创造,而非从头造硬件。

来自主题: AI资讯
8469 点击    2026-09-20 15:08
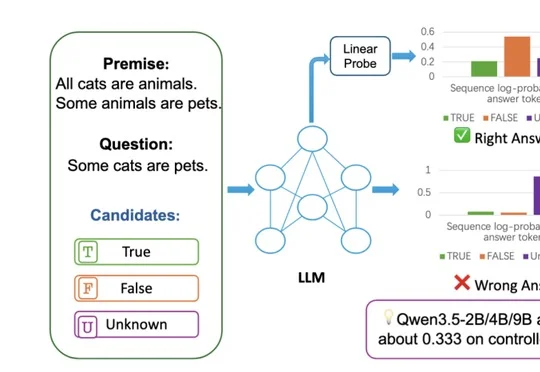
EMNLP 2026主会|北大×易鑫AI Lab:大模型明明「知道」,为什么还会答错?

EMNLP 2026主会|北大×易鑫AI Lab:大模型明明「知道」,为什么还会答错?

EMNLP 2026主会|北大×易鑫AI Lab:大模型明明「知道」,为什么还会答错?

北京大学与易鑫AI Lab合作论文被EMNLP 2026主会接收,提出大模型"读出瓶颈"(Readout Bottleneck)概念,指出模型隐藏状态已编码正确答案却被输出层偏置掩盖,仅用2个无标签参数修正即可在多项推理任务上将准确率从33.3%盲猜水平大幅恢复。

来自主题: AI技术研报
7870 点击    2026-09-18 15:48
Grok Bot推出网页版!必看的Grok Bot 101 指南教程

Grok Bot推出网页版!必看的Grok Bot 101 指南教程

Grok Bot推出网页版!必看的Grok Bot 101 指南教程

Grok Bot正式推出网页版,用户可直接在Grok页面使用,同时SpaceX AI发布官方教程《Grok Bot 101》,详解其作为拥有云端电脑的Agent如何创建Bot、调度工作流程并取代人类监控环节。

来自主题: AI资讯
9447 点击    2026-09-14 18:15
从GitHub爆火到ECCV Oral,全球开发者把LingBot-Map玩出新高度

从GitHub爆火到ECCV Oral,全球开发者把LingBot-Map玩出新高度

从GitHub爆火到ECCV Oral,全球开发者把LingBot-Map玩出新高度

蚂蚁灵波开源的流式3D重建模型LingBot-Map凭借几何上下文注意力机制在GitHub获16.9K Stars后,其论文入选ECCV 2026 Oral,全球开发者围绕该项目完成Apple Silicon桌面前端、RTX 4060低显存适配及Ray-Ban Meta智能眼镜采集等多种二次开发。

来自主题: AI资讯
8255 点击    2026-09-11 16:06
不简单,“吃货快乐榜”也全面AI化了

不简单,“吃货快乐榜”也全面AI化了

不简单,“吃货快乐榜”也全面AI化了

高德宣布扫街榜全面AI化并推出2026版,其核心驱动力为空间智能引擎ABot-Earth 0.7,该模型被称为全球首个3D原生城市世界模型,能以卫星图或文字高效生成高保真三维城市。

来自主题: AI资讯
8286 点击    2026-09-11 16:05
全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

Maxinsights累计交付超200万小时第一人称数据,成为Figure、Genesis AI、Dyna Robotics等硅谷头部具身智能团队的数据基础设施,凭借150万小时高质量数据存量与全链路算法处理能力推动具身智能Scaling Law持续验证。

来自主题: AI资讯
8784 点击    2026-09-11 16:03
《npj Robotics》:还在疯狂堆数据?北航、NTU联合提出PhyFilter,让机器人在有限数据下学会举一反三

《npj Robotics》:还在疯狂堆数据?北航、NTU联合提出PhyFilter,让机器人在有限数据下学会举一反三

《npj Robotics》:还在疯狂堆数据?北航、NTU联合提出PhyFilter,让机器人在有限数据下学会举一反三

北京航空航天大学与新加坡南洋理工大学联合在Nature子刊npj Robotics发表PhyFilter模块,借助机器人实时状态反馈与物理微分结构在线修正学习残差,使仅在平地仿真训练的策略可直接跨越石板路、草地、沙地与碎石路等多类未见真实地形。

来自主题: AI技术研报
8630 点击    2026-09-11 15:58
Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。

来自主题: AI技术研报
6999 点击    2026-09-10 10:19